Kontinuierlich
R2026aVerwenden Sie Blöcke aus der Bibliothek „Continuous“, um Differentialgleichungen zu modellieren. Sie können die zeitliche Ableitung eines Signals nehmen. Sie können ein Signal integrieren oder verzögern. Sie können PID-Regler und lineare Systeme mithilfe von Übertragungsfunktionen oder Zustandsraumdarstellungen modellieren.
Blöcke
 | Derivative | Berechnen der ungefähren kontinuierlichen Ableitung eines kontinuierlichen Eingangssignals gegenüber der Zeit |
 | Descriptor State-Space | Model continuous linear system as system of implicit state-space equations |
 | Entity Transport Delay | Introduce a delay in propagation of a SimEvents message |
 | First Order Hold | Implement linearly extrapolated first order hold on input signal |
 | Integrator | Integrate signal |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Second-Order Integrator | Second-order integration of input signal |
 | State-Space | Model continuous linear system as system of explicit state-space equations |
 | Transfer Fcn | Lineares System als Übertragungsfunktion modellieren |
 | Transport Delay | Delay input by given amount of time |
 | Variable Time Delay | Delay input by variable amount of time |
 | Variable Transport Delay | Delay input by variable amount of time |
 | Zero-Pole | Model system using zero-pole-gain transfer function |
Themen
- Model a Continuous System
Model a system with variables defined at all time values.
Enthaltene Beispiele
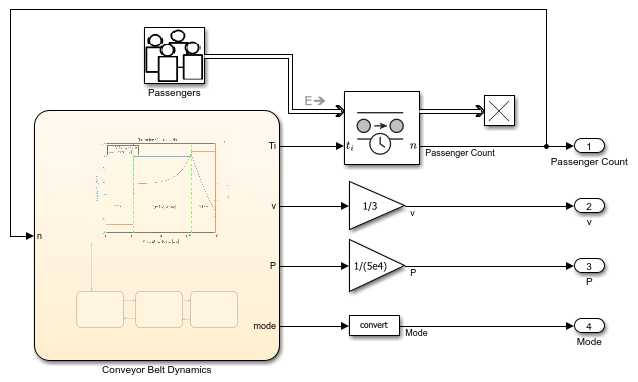
Model Conveyor Belt as Cyber-Physical System
Model a variable-speed conveyor belt as a cyber-physical system by combining continuous-time, discrete-event, and finite-state modeling techniques. The model in this example integrates the modeling techniques required to represent the cyber-physical system into a single simulation environment by using Simulink®, SimEvents®, and Stateflow®.
Unterrichtsmaterialien
Virtuelle Hardware und Labore für Regler
Erlernen Sie die Prinzipien des Aufbaus von Regelungssystemen mit offenem/geschlossenem Regelkreis, der Berechnung von Übertragungsfunktionen und der Durchführung von Positionsanalysen.

