Entwurf eines LQG-Servoreglers
R2026aDieses Beispiel zeigt den Entwurf eines Servoreglers für das folgende System.
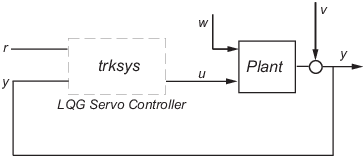
Die Regelstrecke enthält drei Zustände (x), zwei Steuerungseingänge (u), zwei Zufallseingänge (w), einen Ausgang (y), Messrauschen für den Ausgang (v) und die folgenden Zustands- und Messgleichungen:
Dabei gilt:
Das Rauschen im System lässt sich mit den folgenden Kovarianzdaten darstellen:
Verwenden Sie die folgende Aufwandsfunktion, um den Kompromiss zwischen Tracker-Leistung und Steuerungsaufwand zu definieren:
So entwerfen Sie einen LQG-Servoregler für dieses System:
Erstellen Sie das Zustandsraumsystem, indem Sie im MATLAB®-Befehlsfenster Folgendes eingeben:
A = [0 1 0;0 0 1;1 0 0];
B = [0.3 1;0 1;-0.3 0.9];
G = [-0.7 1.12; -1.17 1; .14 1.5];
C = [1.9 1.3 1];
D = [0.53 -0.61];
H = [-1.2 -0.89];
sys = ss(A,[B G],C,[D H]);
Konstruieren Sie die optimale Zustands-Feedback-Verstärkung unter Verwendung der gegebenen Aufwandsfunktion, indem Sie die folgenden Befehle eingeben:
nx = 3;    %Number of states
ny = 1;    %Number of outputs
Q = blkdiag(0.1*eye(nx),eye(ny));
R = [1 0;0 2];
K = lqi(ss(A,B,C,D),Q,R);
Konstruieren Sie die Kalman-Zustandsschätzfunktion unter Verwendung der gegebenen Kovarianzdaten für das Rauschen, indem Sie die folgenden Befehle eingeben:
Qn = [4 2;2 1];
Rn = 0.7;
kest = kalman(sys,Qn,Rn);
Bilden Sie den LQG-Servoregler, indem Sie mit den folgenden Befehlen die Kalman-Zustandsschätzfunktion und die optimale Zustands-Feedback-Verstärkung verbinden:
Dieser Befehl gibt den folgenden LQG-Servoregler zurück:trksys = lqgtrack(kest,K)
>> trksys = lqgtrack(kest,K)

a =
           x1_e    x2_e    x3_e     xi1
   x1_e  -2.373  -1.062  -1.649   0.772
   x2_e  -3.443  -2.876  -1.335  0.6351
   x3_e  -1.963  -2.483  -2.043  0.4049
   xi1        0       0       0       0

b =
             r1      y1
   x1_e       0  0.2849
   x2_e       0  0.7727
   x3_e       0  0.7058
   xi1        1      -1

c =
          x1_e     x2_e     x3_e      xi1
   u1  -0.5388  -0.4173  -0.2481   0.5578
   u2   -1.492   -1.388   -1.131   0.5869

d =
       r1  y1
   u1   0   0
   u2   0   0

Input groups:
       Name        Channels
     Setpoint         1
    Measurement       2

Output groups:
      Name      Channels
    Controls      1,2

Continuous-time model.

