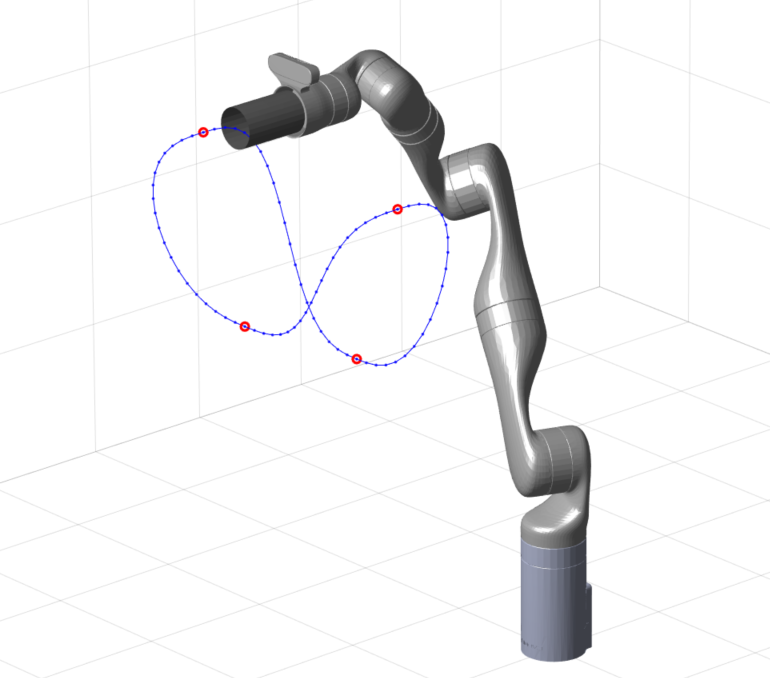
Trajectory Planning for Robot Manipulators
MATLAB and Simulink examples for trajectory generation and evaluation of robot manipulators.
https://github.com/mathworks-robotics/trajectory-planning-robot-manipulators
Sie verfolgen jetzt diese Einreichung
- Aktualisierungen können Sie in Ihrem Feed verfolgter Inhalte sehen.
- Je nach Ihren Kommunikationseinstellungen können Sie auch E-Mails erhalten.
Zitieren als
MathWorks Student Competitions Team (2026). Trajectory Planning for Robot Manipulators (https://github.com/mathworks-robotics/trajectory-planning-robot-manipulators), GitHub. Abgerufen .
Allgemeine Informationen
- Version (1,06 MB)
-
 Lizenz auf GitHub anzeigen
Kompatibilität der MATLAB-Version
- Kompatibel mit R2019b und späteren Versionen
Plattform-Kompatibilität
- Windows
- macOS
- Linux
| Version | Veröffentlicht | Versionshinweise | Action |
|---|---|---|---|
| 1.2.0 | Updating links in description |
||
| 1.0.0 |
Um Probleme in diesem GitHub Add-On anzuzeigen oder zu melden, besuchen Sie das GitHub Repository.
Um Probleme in diesem GitHub Add-On anzuzeigen oder zu melden, besuchen Sie das GitHub Repository.

