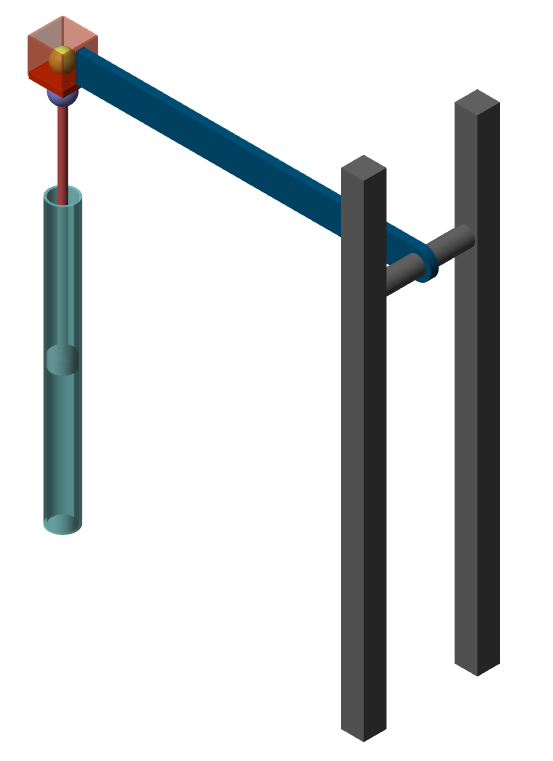
Modeling Pneumatic Robot Actuators
This submission contains pneumatic robot models created with Simulink, Simscape, and Simscape Multibody.
Sie verfolgen jetzt diese Einreichung
- Aktualisierungen können Sie in Ihrem Feed verfolgter Inhalte sehen.
- Je nach Ihren Kommunikationseinstellungen können Sie auch E-Mails erhalten.
Zitieren als
MathWorks Student Competitions Team (2026). Modeling Pneumatic Robot Actuators (https://de.mathworks.com/matlabcentral/fileexchange/69331-modeling-pneumatic-robot-actuators), MATLAB Central File Exchange. Abgerufen .
Quellenangaben
Inspiriert von: Simscape Multibody Contact Forces Library, Simscape Multibody Parts Library, Simscape Multibody Multiphysics Library
Allgemeine Informationen
- Version (8,59 MB)
Kompatibilität der MATLAB-Version
- Kompatibel mit allen Versionen
Plattform-Kompatibilität
- Windows
- macOS
- Linux
| Version | Veröffentlicht | Versionshinweise | Action |
|---|---|---|---|
| 1.1.0 | This submission contains a set of models created with Simulink, Simscape, and Simscape Multibody.
|
||
| 1.0.0 |

