Disturbance Compensation
R2026bUse estimation techniques that allow you to estimate the states and disturbances of a plant based on the its inputs and outputs.
Blocks
 | Active Disturbance Rejection Control | Design controller for plants with unknown dynamics and disturbances (Since R2022b) |
 | Extended State Observer | Estimate states and disturbances of a system (Since R2024a) |
 | Disturbance Compensator | Modify control actions to compensate for unknown dynamics and disturbances (Since R2024a) |
 | Ultra-Local Model | Estimate nonlinear plant as single or double integrator systems with an affine term that captures unknown dynamics and disturbances (Since R2025a) |
Topics
Active Disturbance Rejection Control
- Active Disturbance Rejection Control
Design a disturbance rejection controller for plants with unknown dynamics and disturbances. - Design Active Disturbance Rejection Control for Water-Tank System
Design ADRC for a water-tank model and compare performance against a gain-scheduled PID controller. - Design ADRC for Multi-Input Multi-Output Plant
Design ADRC for a pilot-scale distillation column MIMO model and compare performance against a model predictive controller. (Since R2023b)
Disturbance Compensation
- Control Design and Disturbance Compensation Using Extended State Observers
Estimate and compensate for disturbances and unknown dynamics in linear time-invariant or linear time-varying systems. (Since R2024a) - Apply Extended State Observer for Reference Tracking of DC Motor
Improve the disturbance rejection performance of a PID controller using the Extended State Observer block. (Since R2024a) - Compensate for Disturbances in Spring-Mass-Damper System
Compensate for disturbances in a spring-mass-damper system using the Disturbance Compensator block. (Since R2024a)
Ultra-Local Model
- Ultra-Local Model for Disturbance Estimation and Compensation
Estimate disturbances and unmodeled dynamics using ultra-local model. - Ultra-Local Model for System Identification and Output Prediction
Use the Ultra-Local Model block for system identification and output prediction. - Intelligent PID Using Ultra Local Model for Ball on Beam Balance
Implement model-free intelligent PID control technique using ultra-local model.
Code Generation
- Deploy Controller for SEPIC Converter for PIL Testing
Set up processor in the loop (PIL) testing and profiling of an active disturbance rejection controller for a SEPIC converter. (Since R2024b)
Related Information
Featured Examples
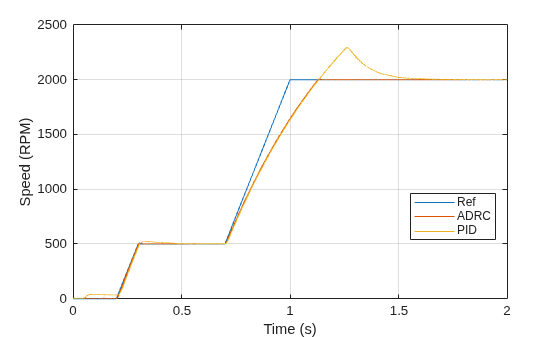
Design Active Disturbance Rejection Control for BLDC Speed Control Using PWM
Design ADRC for a brushless DC motor speed controller using pulse width modulation.
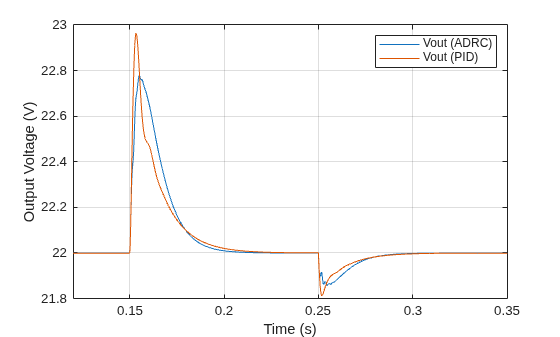
Design Active Disturbance Rejection Control for SEPIC Converter
Design ADRC for a SEPIC converter model and compare performance against a PID controller tuned on a linearized model.
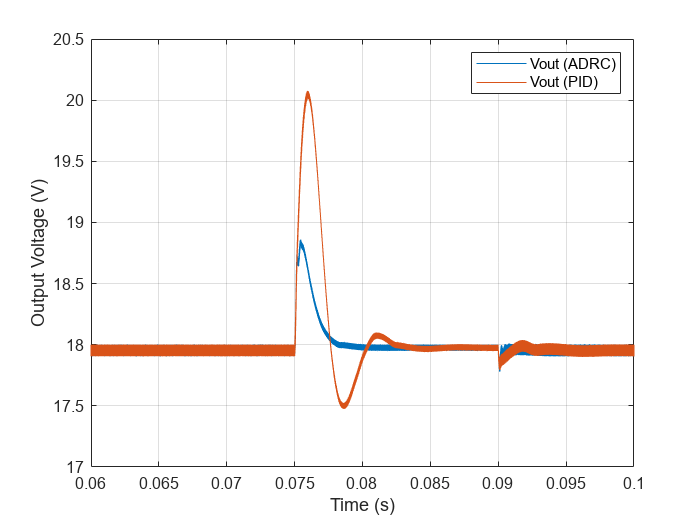
Design Active Disturbance Rejection Control for Boost Converter
Design ADRC for a boost converter model and compare performance against a PID controller tuned on a linearized model.
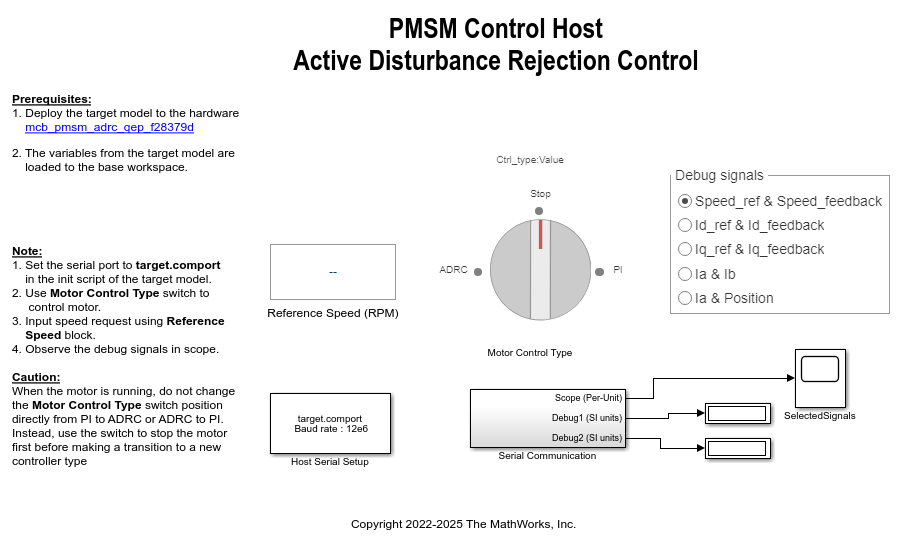
Implement PMSM Speed Control Using Active Disturbance Rejection Control
Implement active disturbance rejection control (ADRC) of the speed of a permanent magnet synchronous motor (PMSM) modeled in Simulink® using the Active Disturbance Rejection Control block. You can use the example to implement field-oriented control (FOC) using either a proportional integral (PI) or ADRC-based controller to run the motor in the speed control mode. Therefore, you can compare the performance of the PI and ADRC controllers.
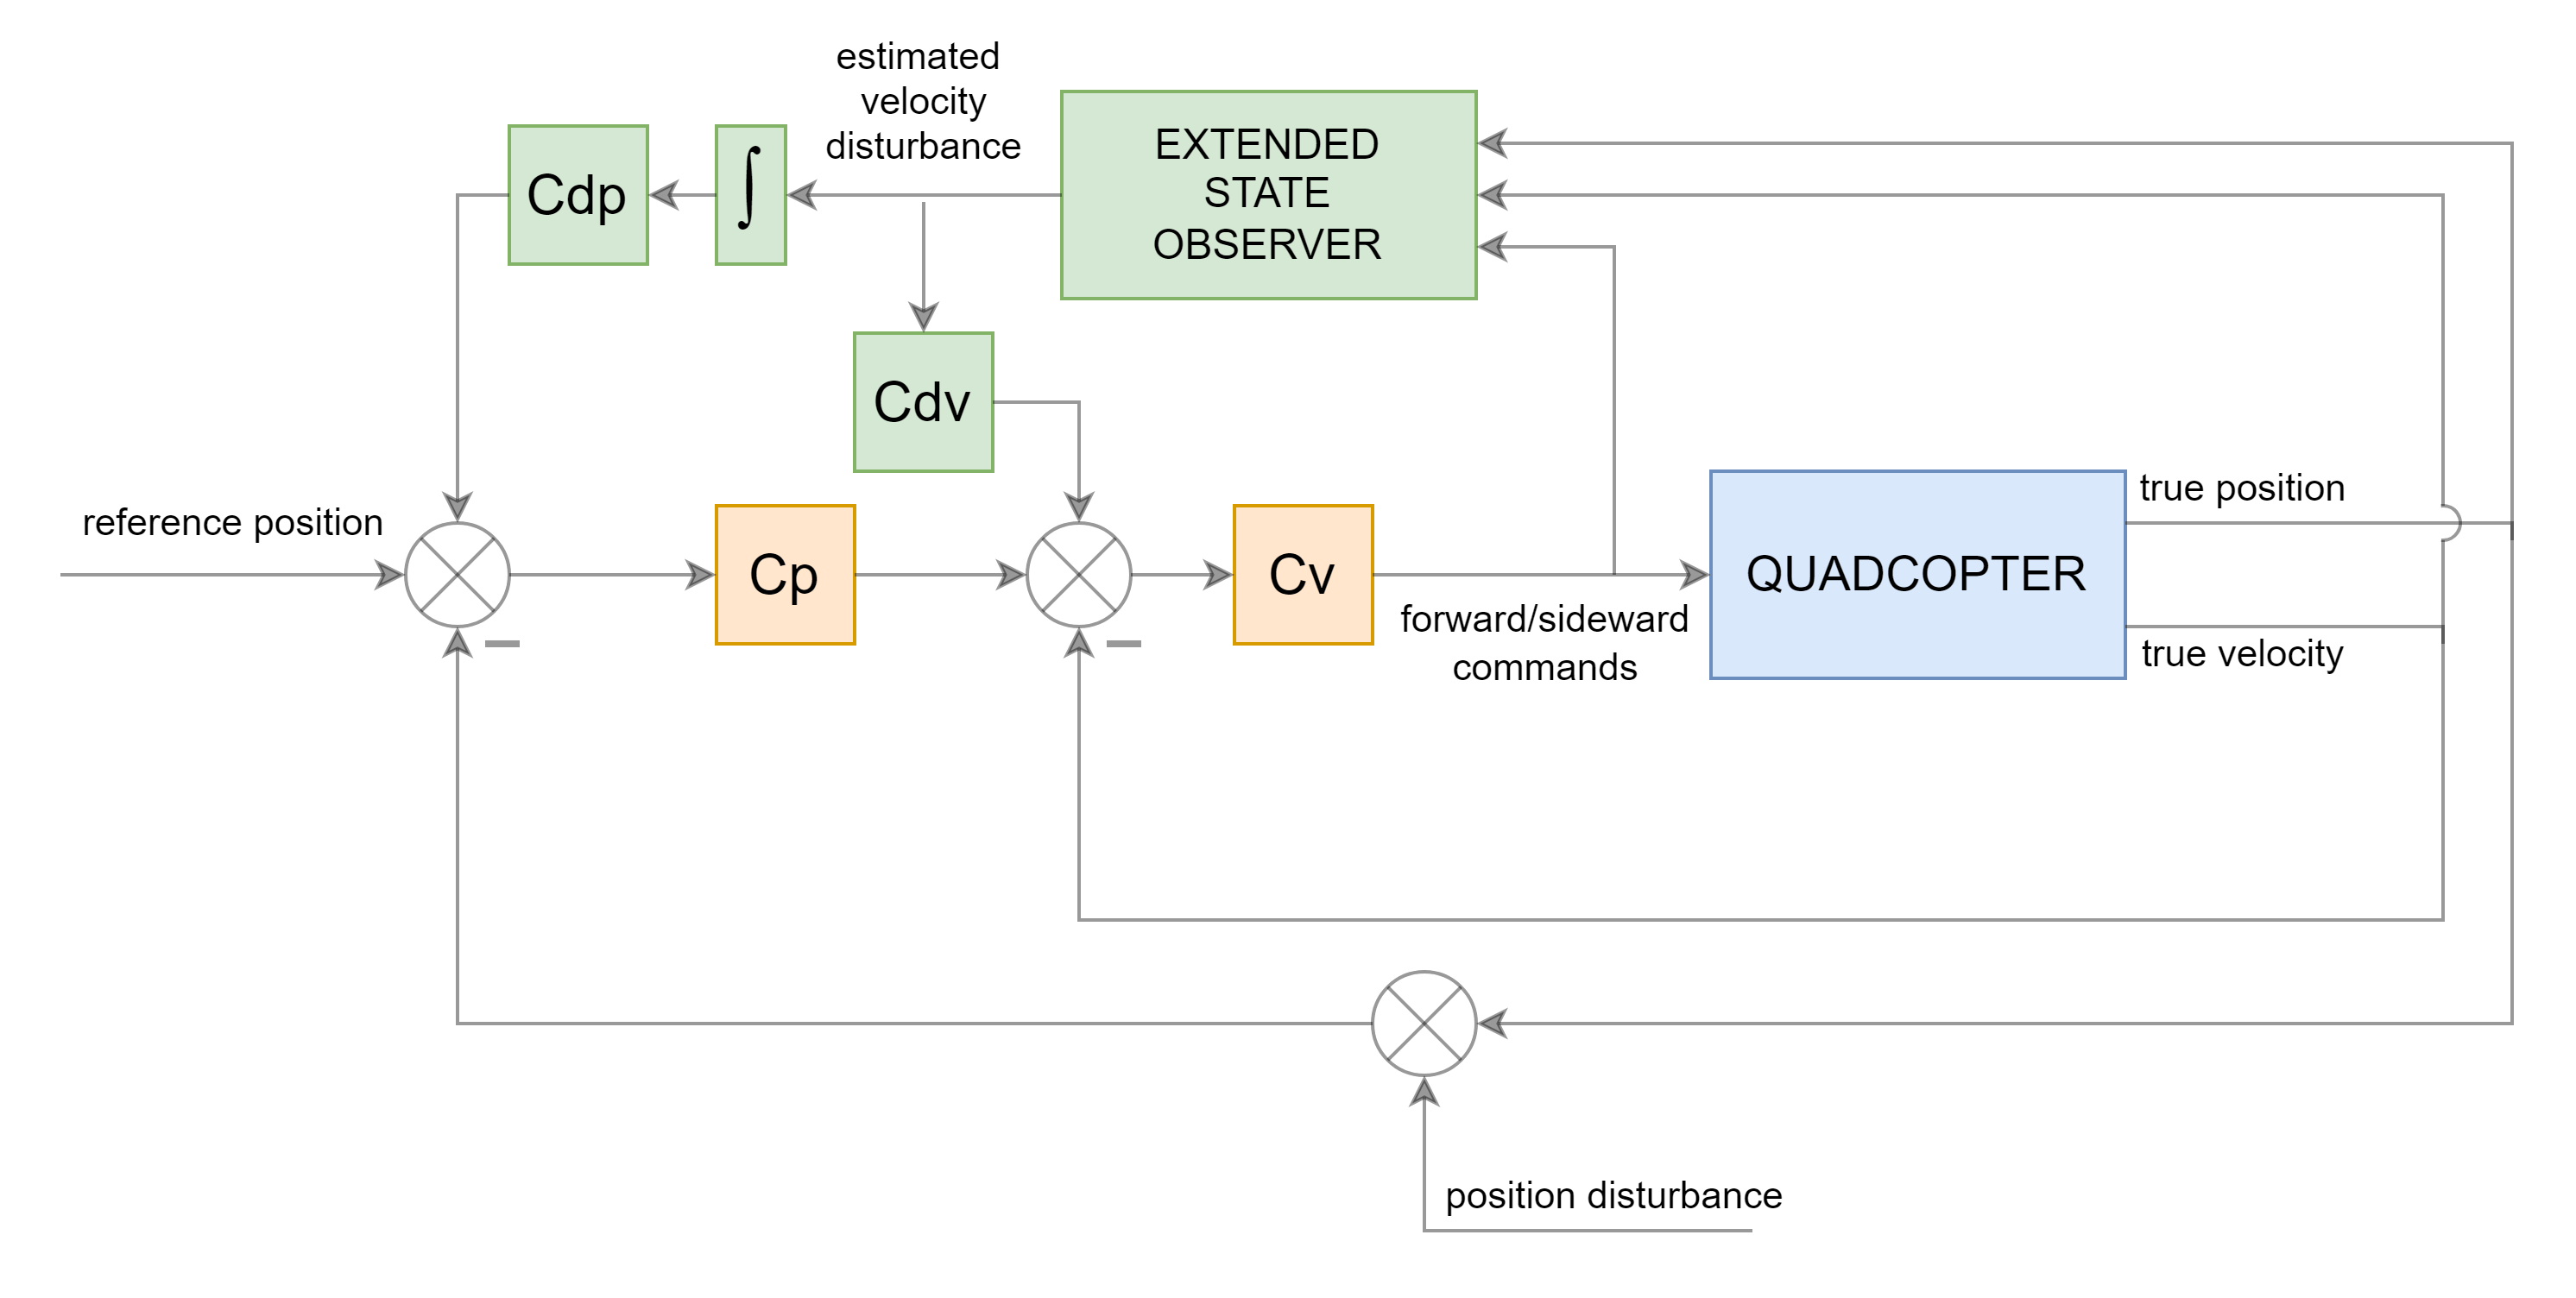
Mitigate GPS Errors in UAV Reference Tracking Using Disturbance Compensation
Mitigate GPS errors and improve tracking performance of a UAV using extended state observer.
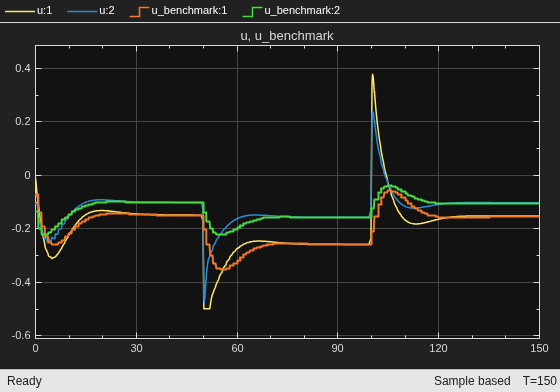
MPC with Disturbance Compensator for a MIMO Plant
Design MPC for a MIMO plant by first using a Disturbance Compensator block to cancel unknown dynamics and disturbances.

