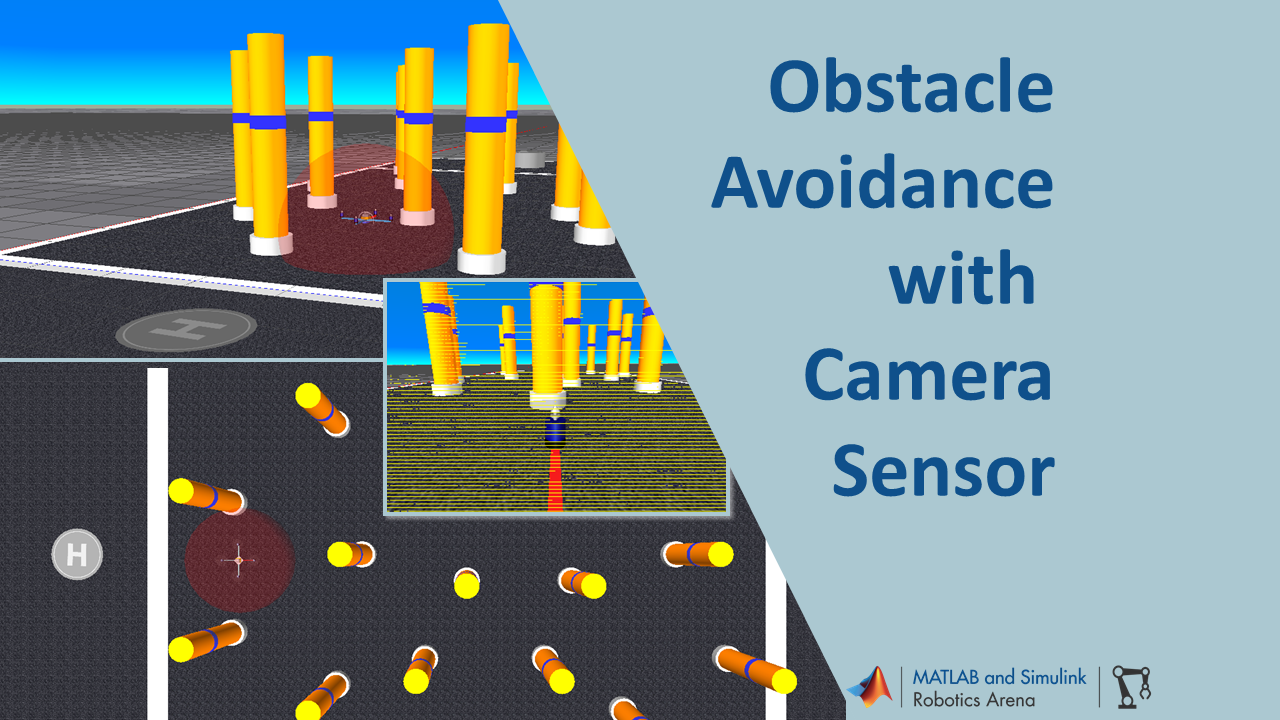
Obstacle Avoidance with Camera Sensor using Simulink
Obstacle avoidance for UAV/UGV using optical flow algorithm calculated using the vehicle's front view camera.
https://github.com/mathworks-robotics/obstacle-avoidance-using-camera
Sie verfolgen jetzt diese Einreichung
- Aktualisierungen können Sie in Ihrem Feed verfolgter Inhalte sehen.
- Je nach Ihren Kommunikationseinstellungen können Sie auch E-Mails erhalten.
Zitieren als
MathWorks Student Competitions Team (2026). Obstacle Avoidance with Camera Sensor using Simulink (https://github.com/mathworks-robotics/obstacle-avoidance-using-camera/releases/tag/1.0.0), GitHub. Abgerufen .
Allgemeine Informationen
- Version (1,56 MB)
-
 Lizenz auf GitHub anzeigen
Kompatibilität der MATLAB-Version
- Kompatibel mit R2021a und späteren Versionen
Plattform-Kompatibilität
- Windows
- macOS
- Linux
| Version | Veröffentlicht | Versionshinweise | Action |
|---|---|---|---|
| 1.0.0 |
Um Probleme in diesem GitHub Add-On anzuzeigen oder zu melden, besuchen Sie das GitHub Repository.
Um Probleme in diesem GitHub Add-On anzuzeigen oder zu melden, besuchen Sie das GitHub Repository.

